案例 7:智能相册
案例 7:智能相册
本教程从问题建模、模型迁移、NPU 运行时、相册服务器到触摸屏和电子纸输出,完整解释 Case7 的设计与实现。
🎯 案例目标与问题定义
传统电子相册只会按文件名或固定顺序轮播。Case7 要解决的是一个更完整的问题:照片由手机上传到局域网服务器,服务器在 Ascend 310B 上建立语义索引,再根据中文/英文查询、日期、天气和最近显示历史选择合适照片;同一份选择结果既服务开发板上的 10 寸触摸屏,也服务已登记的 Waveshare ESP32-S3-PhotoPainter 和 Seeed Studio reTerminal E1002 两类 ESP32 电子纸终端。当前已有的实机记录按设备分别标注,不能把一台设备的历史结果当作另一台已验收。Orange Pi 的 SPI/GPIO 直连微雪 E6 是独立的本机输出路径,不是第三种可注册 ESP32 相册。
因此,Case7 不是单独的“图片分类脚本”,而是一条端到端链路:
- 照片进入:手机上传或扫描目录,经过内容 hash、解码、尺寸和路径安全检查;
- 照片理解:NPU 图像编码器生成归一化 embedding,SQLite 保存元数据,FAISS 保存逐模型检索结构;
- 照片选择:中文/英文文本查询、相似图查询和日期/天气智能选图使用相应模型空间;
- 照片显示:FastAPI 静态页面、JPEG 设备接口和 E6 dry-run 使用同一个选择状态;
- 设备协同:ESP32 通过能力握手、manifest、ETag 和按需 content 获取照片。
生产服务只接受已准入的 Ascend OM,不回退 CPU/PyTorch 推理。CPU 负责图像解码、OpenCV Haar 人数计数、FAISS、JPEG/E6 准备和离线 ONNX 数值参考。
🏗️ 系统总体架构
下面的架构图展示手机、触摸屏和远程终端如何共享 310B 上的 FastAPI、索引和 NPU 资源。
PDF 版结构图
下面两张图由 Graphviz DOT 源文件生成。Markdown 中保留 Mermaid 版本便于在线阅读,PNG 版本用于 VuePress/Pandoc 电子书排版;修改结构时先改 DOT,再重新生成 PNG。
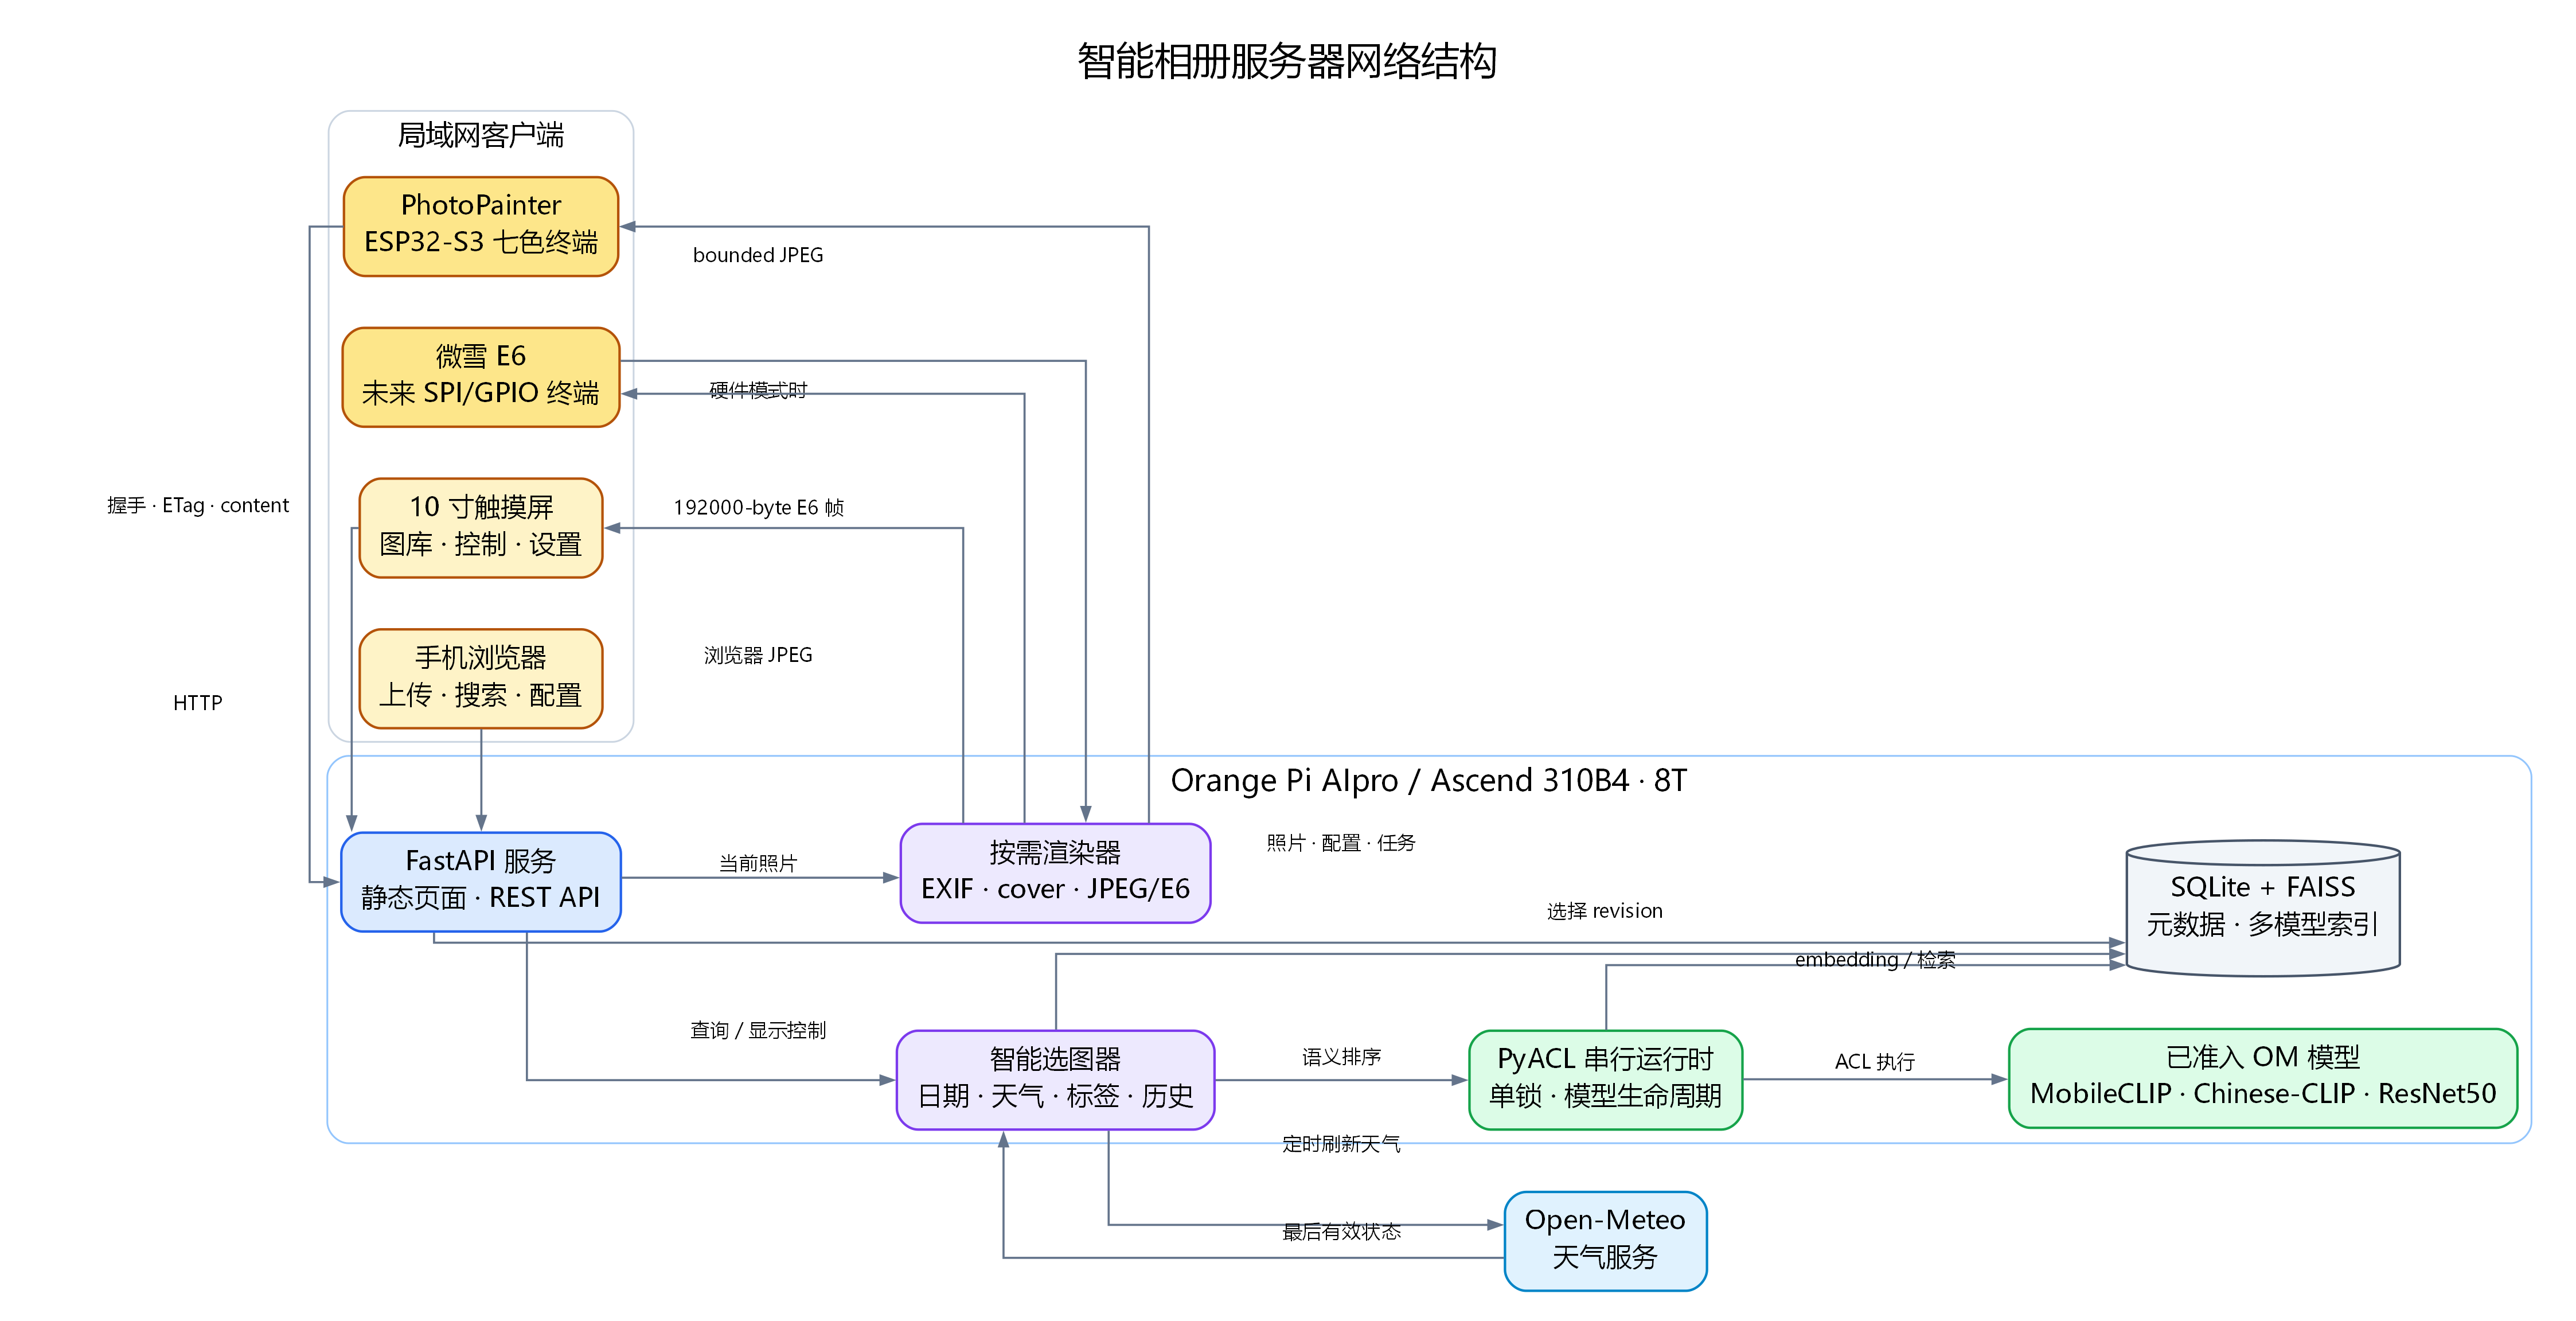
图 7-1 网络结构:手机、触摸屏和 PhotoPainter 通过 FastAPI 访问 SQLite/FAISS、Ascend 310B NPU、按需渲染器和天气服务。图源:img7/network-architecture.dot。
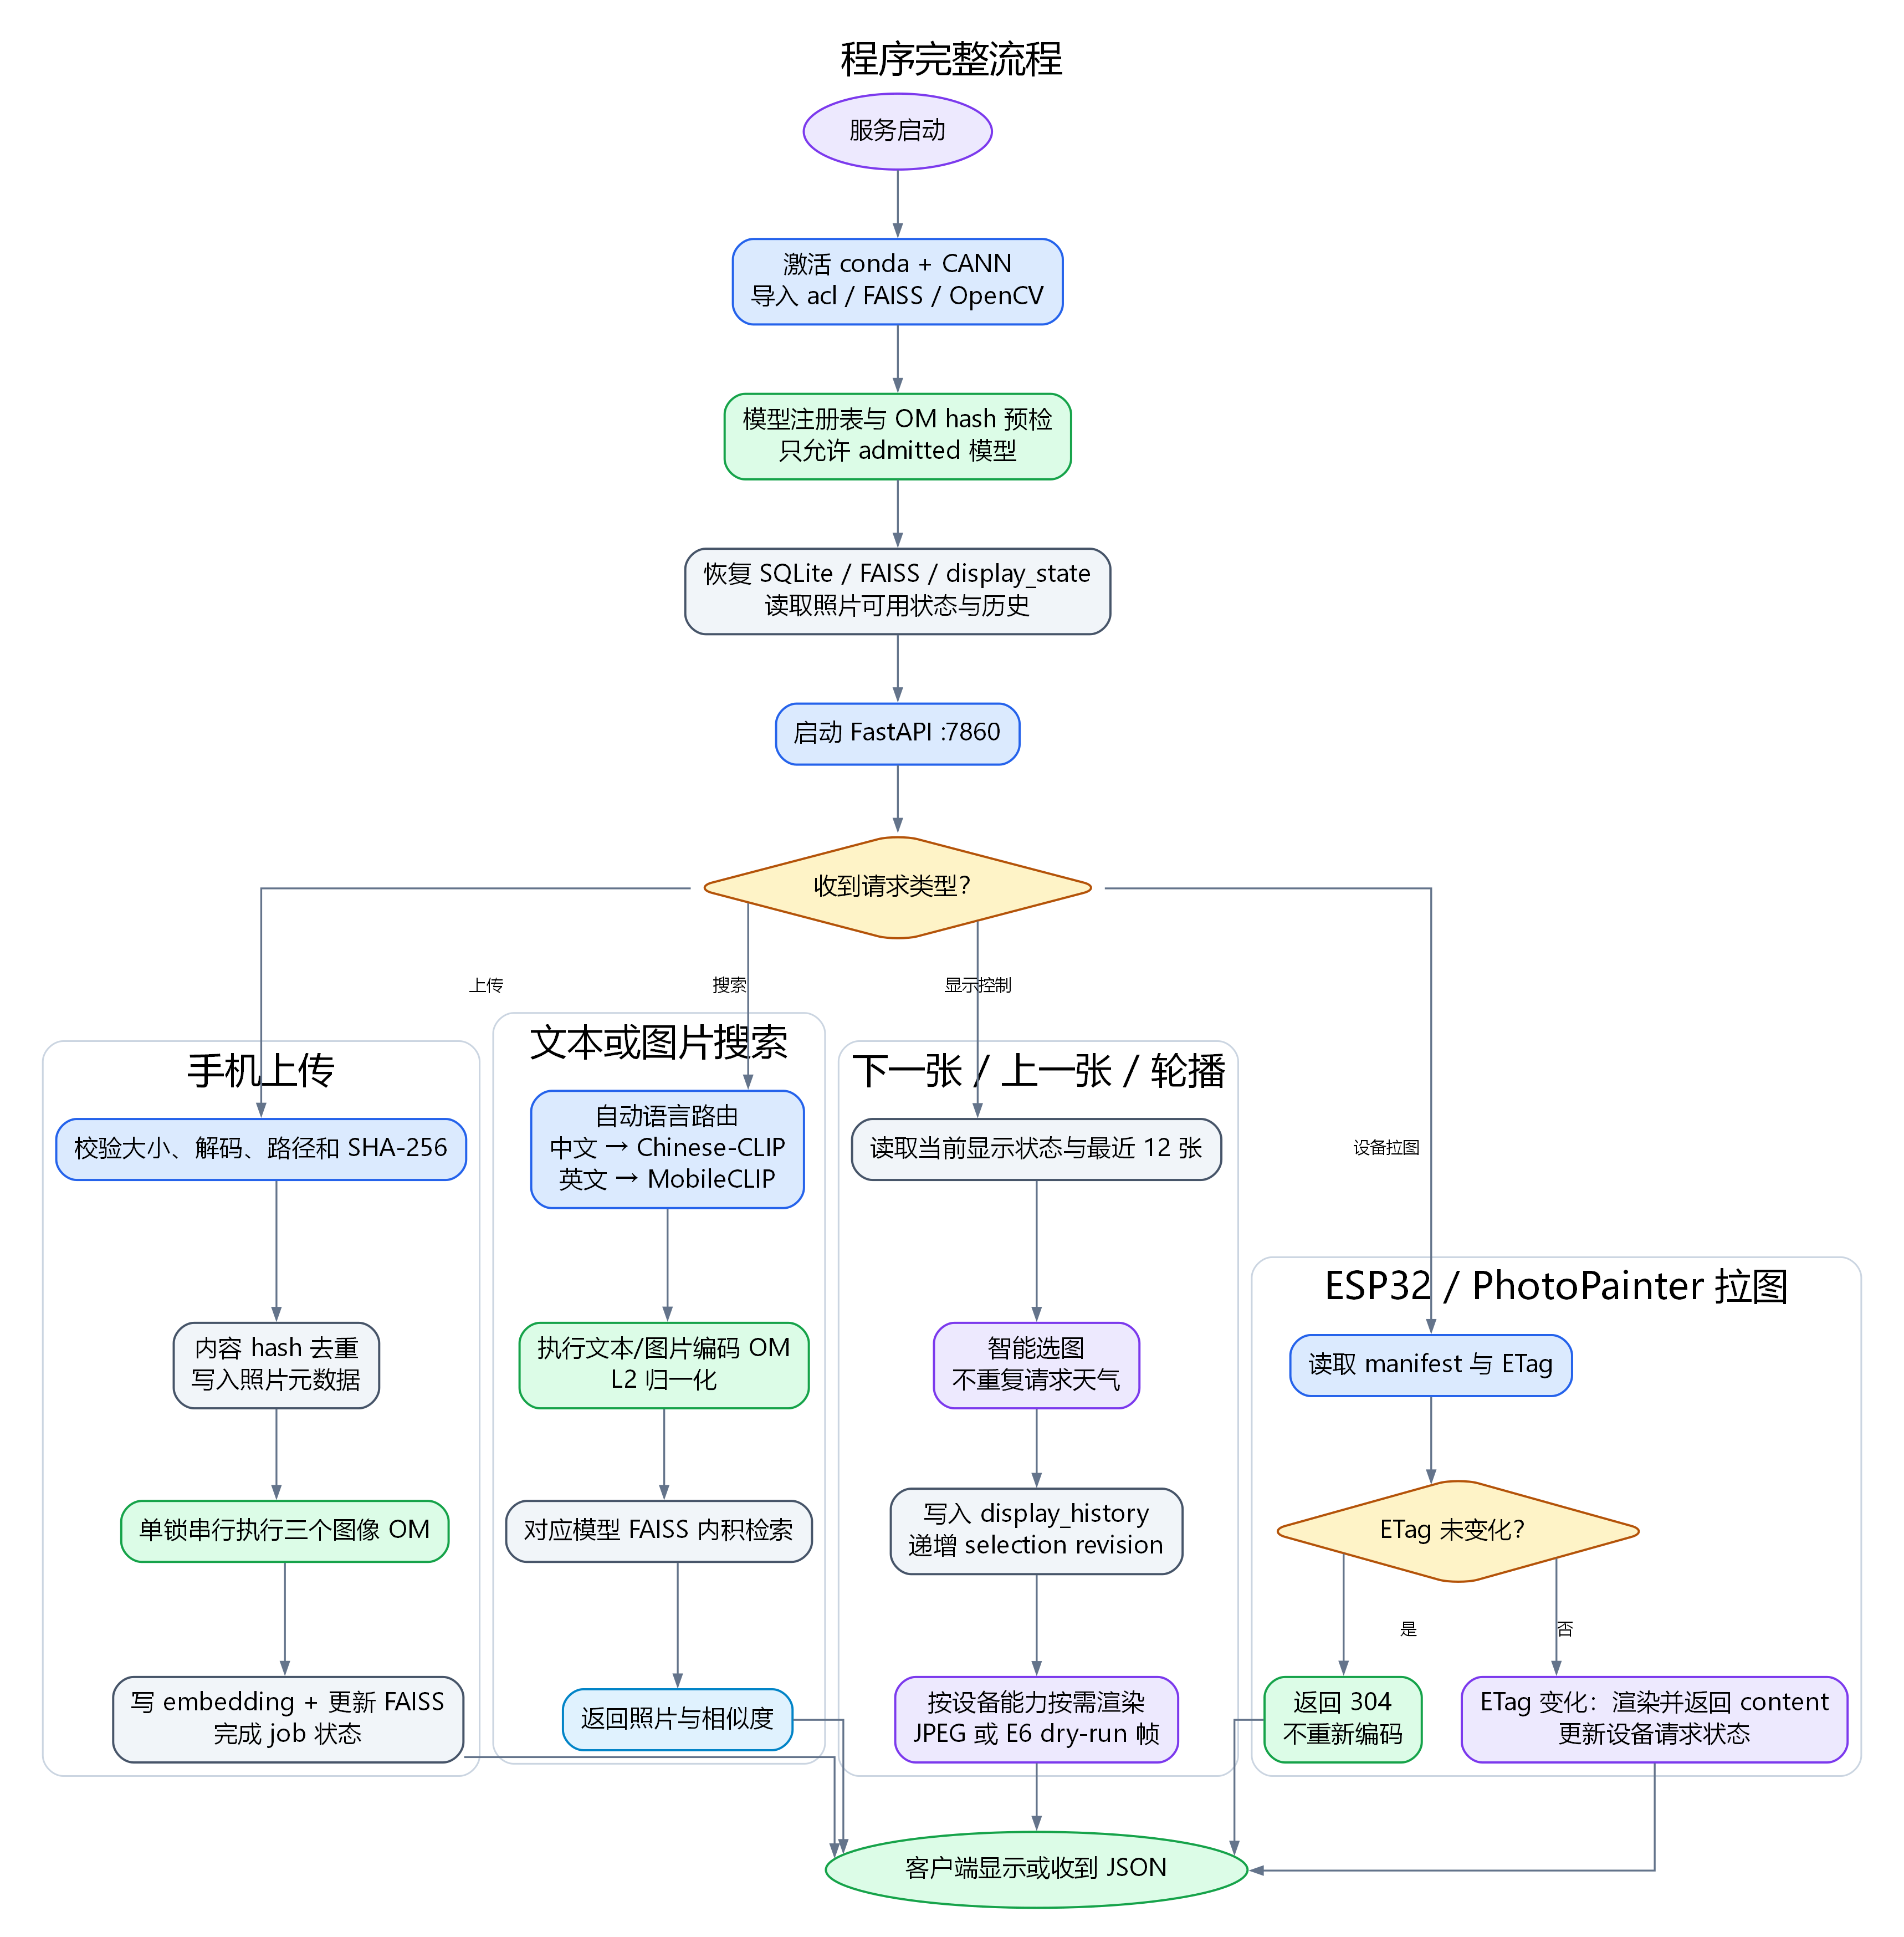
图 7-2 程序流程:服务启动完成 CANN、模型 hash 和索引恢复后,分别处理上传、语义搜索、显示控制以及 ESP32/PhotoPainter 的 ETag 拉图请求。图源:img7/program-flow.dot。
数据流
服务启动与请求时序
🧱 硬件与软件基础
| 层 | 组件 | 在本案例中的职责 |
|---|---|---|
| 计算 | Orange Pi AIpro / Ascend 310B4 / 8T | 执行图像和文本 OM |
| 工具链 | CANN 8.x、ATC、PyACL | 转换、加载和执行模型;准入报告记录板端 version.cfg 的实际版本 |
| 服务 | FastAPI、Uvicorn、原生 HTML/CSS/JavaScript | 手机、触摸屏和设备 HTTP 接口 |
| 存储 | SQLite、faiss-cpu 1.7.4 | 元数据真源和逐模型向量检索 |
| 图像 | Pillow、OpenCV | 解码、EXIF、尺寸检查和 Haar 人数计数 |
| 显示 | QDtech MPI1001、PhotoPainter、微雪 E6 | 本机管理、六色终端和 E6 协议输出 |
310B 的 NPU 只负责已准入 OM 的推理。相册数据、FAISS 文件、设备状态和配置都留在板端;手机和 ESP32 只通过 HTTP 获取受控结果。
💾 核心数据模型
photos 保存原图生命周期,关键字段包括 id、filepath、filename、sha256、size_bytes、mtime、available、width、height、mime_type、capture_time、capture_time_source、upload_time、tags、face_count 和 deleted_at。普通上传原图位于系统用户的 ~/Pictures/ai-album/imports/,临时 multipart 文件位于 ~/Pictures/ai-album/.upload-tmp/;仓库 shared/photos/ 仅承载 COCO-CN 和旧数据兼容读取,避免个人照片进入发布目录。其中 tags 只保留为旧数据库迁移兼容元数据;常规上传不要求或写入手工标签,当前工程也没有部署自动图像标注模型。
embeddings 使用 (photo_id, model_id) 作为主键,保存维度和归一化向量。每个模型有独立的 IndexIDMap2(IndexFlatIP),FAISS 的 ID 就是 SQLite 的 photo_id,因此不会把不同模型空间混合。
display_state 和 display_history 保存本机触摸屏、两个 PhotoFrame profile 与本机 E6 输出的当前照片、暂停状态、时隙、策略 revision、selection revision 和最近 12 张历史。jobs 保存手机上传后的串行索引进度。
🧠 多模型语义检索方法
CLIP 的共同向量空间
CLIP 使用图像编码器和文本编码器把两个模态投影到同一个向量空间。图像查询先编码成向量,文本查询也编码成向量,二者做 L2 归一化后使用内积近似余弦相似度。相似度高表示模型训练中认为图像和文本语义更接近。
Case7 不把三个模型的数值直接相加:不同训练数据、投影层和维度形成不同坐标空间。模型 ID 是索引隔离和 API 路由的边界。
参考实现与工程取舍
本案例参考了 Andy 的个人图像搜索实践和 atarss/clip-image-search。博客展示了一个很重要的工程事实:图片检索不是“把图片文件名交给搜索框”,而是先递归导入照片、提取图像向量和尺寸等元数据,再用归一化向量做相似度排序;同模态图像查询的分数通常高于跨模态文字查询,分数只能用于同一模型空间内排序,不能跨模型直接比较[^7]。上游仓库的实现把文件导入、CLIP 编码、元数据保存和查询服务拆成两个阶段,并在查询时先按 width、height、扩展名等字段过滤 MongoDB,再按批次计算余弦相似度[^8]。
Case7 保留这条数据流,但替换了不适合 310B 服务器的组件:
| 参考项目做法 | Case7 实现 | 取舍原因 |
|---|---|---|
| OpenAI CLIP 常驻 PyTorch | 已准入 MobileCLIP/Chinese-CLIP OM,经 PyACL 串行执行 | NPU 是生产推理边界,CPU 不作 fallback |
| MongoDB 保存图片和向量 | SQLite 保存照片元数据与 embedding,FAISS 保存检索缓存 | 减少常驻服务,保留可审计的单文件真源 |
| 导入时可复制到 hash 目录 | 上传原图放在系统 Pictures 受管目录,SHA-256 去重 | 防止个人照片混入发布目录,原图生命周期可控 |
| 查询时拉取全部向量并分块计算 | 无筛选时使用每模型 IndexIDMap2(IndexFlatIP);有筛选时先 SQLite 预筛选再计算候选内积 | 兼顾常用路径延迟和元数据过滤正确性 |
| 早期网页 Demo | 原生 FastAPI 与触摸屏/手机页面 | 当前服务同时支持本机显示和 ESP32,不依赖额外 UI 运行时 |
| OCR 作为后续实验 | 本版本不自动 OCR、不生成手工标签 | 不把未准入的 CPU 模型混入 NPU 相册主链路 |
因此,本案例借鉴的是可验证的检索分层和元数据预筛选思想,不复制 MongoDB 或未经准入的 OCR。photo_index.py 的 search_vector() 在带有尺寸、格式或人数条件时先构造候选集合,再进行归一化内积;没有条件时仍直接查询 FAISS。两条路径都返回相同的 SearchResult 合同,前端只需要消费照片 ID、文件名和分数。
边界: 上游仓库的 README 将 FAISS、EXIF 和多语言列为 TODO;Case7 已经分别用 FAISS、SQLite/EXIF 和双语模型实现,但这不表示上游项目已经提供这些能力,也不表示两个项目的模型权重或分数可以互换。
MobileCLIP-S0
MobileCLIP-S0 面向英文和通用语义,图像输入固定为 1x3x256x256,文本输入固定为 1x77,输出 embedding 为 512 维。图像和文本组件分别导出 ONNX,再分别转换成 OM。
Chinese-CLIP RN50
Chinese-CLIP RN50 面向中文语义,图像输入固定为 1x3x224x224,文本输入固定为 1x52,输出 embedding 为 1024 维。文本 tokenizer 使用 BERT 风格的 vocab.txt、[CLS]、[SEP]、[PAD] 和 [UNK] 合同;tokenizer 的物理行读取规则必须和固定上游实现一致。
ResNet50 经典相似图
ResNet50 输出 2048 维视觉特征,用于兼容传统“以图搜相似图”模式。它没有文本编码器,也不提供中文/英文语义能力。它必须使用独立 FAISS 文件,不能和任意 CLIP embedding 混合。
自动路由
文本自动模式检测中日韩字符时选择 Chinese-CLIP,否则选择 MobileCLIP;图片自动模式默认选择 MobileCLIP。用户手动指定模型时,服务检查模型已准入且查询输入合同正确。
🔧 昇腾 310B 模型迁移方法
模型迁移分为四个可审计阶段:
checkpoint / tokenizer
        ↓ 离线导出
FP32 ONNX(固定 batch=1)
        ↓ 板端 ATC
Ascend310B4 mixed-FP16 OM
        ↓ PyACL / ACL
NPU embedding + FAISS 检索
导出阶段记录输入名称、shape、dtype、输出维度和 ONNX SHA-256。转换阶段使用 --soc_version Ascend310B4 和 --precision_mode allow_fp32_to_fp16。MobileCLIP 图像组件的当前生产 OM 已通过选择性精度扫描,使用 C0 的零节点 FP32 白名单;任何未来的例外仍必须写入 ATC 证据,而不能更换模型。
310B 板端内存有限,ATC 强制单线程:MAX_COMPILE_CORE_NUMBER=1、TBE_PARALLEL_COMPILER=0、ASCENDC_PAR_COMPILE_JOB=0、TILINGKEY_PAR_COMPILE=0、OMP_NUM_THREADS=1 和 OPENBLAS_NUM_THREADS=1。不添加 swap 或编译缓存,不开启并行图编译;转换器只在旧版确实提供该参数时选择 --enable_graph_parallel=0。CANN 8.x 的 --ac_parallel_enable 是动态 shape 执行阶段的 AI CPU/Core 并行选项,不等价于图编译开关,不能把它写成 ATC 并行门禁。
MobileCLIP 和 Chinese-CLIP 文本图目前登记为 int64 输入。这个类型是否能被目标 CANN 版本的 ONNX 到 ATC 链路接受,必须用板端最小文本图预检;若失败,应重新导出并验证 int32 合同,同时更新 tokenizer、ACL 输入检查、hash 和准入报告,而不是只改模型清单。
准入脚本先验证 ACL 初始化,再验证输入字节数、dtype、输出字节数、维度和有限值,最后比较 ONNX 与 OM 的归一化向量,余弦相似度门槛为 0.995。只有 models/registry.json 中 hash 一致且 status=admitted 的 OM 才会被服务加载。
目标 SoC 与运行时版本
MobileCLIP 的 OM 绑定 ATC 转换时指定的 --soc_version,不能默认跨不同 310B SoC 通用。当前服务只使用与目标板卡匹配、已完成准入的 OM。若更换板卡或 CANN 运行时,必须在新环境重新执行 ONNX 合同、ATC、ACL 数值和检索验证;未取得当前报告时,不在教程中写入旧板卡数字。
npu-smi info 用于记录板卡、驱动和固件字段;固件字段无法读取时原样记录,不从驱动版本推断。CANN Toolkit/ATC、板端 Runtime/PyACL、驱动和 NPU 固件必须按厂商兼容矩阵配套。版本升级应先查官方说明,再在隔离目录验证,不覆盖生产 OM、注册表或索引。
选择性 FP32/FP16 与误差定位
allow_fp32_to_fp16 是一种转换许可,不是“整张图强制 FP16”。图像浮点输入和 embedding 输出仍按 FP32 ONNX 合同处理;文本 token 输入是 int64。ATC 会在允许的节点上选择 FP16 实现,未被转换或被 keep_dtype 白名单保护的节点仍可沿用 FP32。这个区别很重要:MobileCLIP 图像分支当前生产 OM 的组件级策略是 allow_fp32_to_fp16,并已推广 C0 的零节点 FP32 白名单。推广前的 must_keep_origin_dtype OM 及其 mobileclip_s0_image_keep_dtype.cfg 仅保留为 诊断和候选节点清单。MobileCLIP 文本、Chinese-CLIP 两个分支和 ResNet50 图像分支使用模型级 allow_fp32_to_fp16。详细的命令、清单和证据字段见 模型流水线与 NPU 准入。
诊断的基本方法是比较同一输入在 ONNX 参考执行器和候选 OM 各中间输出的方向,而不是只看最终 embedding。现有诊断报告在 network.4 的加法节点记录余弦 0.9994069,在 network.5/proj/proj.0/lkb_reparam/Conv 记录 0.7932538;同一分组还出现 SE Sigmoid0.7223154、主乘法 0.2903332 和 proj.1 卷积 0.5836687。另一次诊断的 network.5/proj/proj.1/activation/Mul_1 为 0.2216825,最终 embedding 为 0.2551974。 这些数字来自诊断图的单个输入,是误差传播线索而不是因果证明。一次整组件 force_fp32 候选也 记录了 0.4368718 的失败,因此“全部 FP32”并不能被当作自动修复。
选择性精度扫描按从小到大的白名单逐级验证:
| 候选 | FP32 保留范围 | 本次结果 |
|---|---|---|
C0 | 空白名单 | 通过并推广为生产 OM |
C1 | network.5/.../lkb_reparam/Conv | 通过,因 C0 更快而未推广 |
C2 | C1 加 SE 的池化、两层卷积、激活、门控和乘法 | C0 已满足门槛,未执行 |
C3 | C1 加 GELU/Erf、主乘法链和 proj.1 卷积 | C0 已满足门槛,未执行 |
C4 | C2 + C3,再保护两组注意力 MatMul/Softmax 和 head MatMul | C0 已满足门槛,未执行 |
候选模型的流程如下。候选 OM、keep-dtype 文件和报告必须位于独立的 reports/precision_sweep/mobileclip_s0_image_precision/<candidate>/ 目录,不能覆盖生产 OM、注册表、SQLite、FAISS 或既有 准入报告。
每个候选需要 32 张按 image_id 固定的 COCO-CN 图片和种子 310 至 313 生成的 4 张确定性 uint8 BGR 合成图;合成图也必须经过生产的 NpuEmbeddingBackend.preprocess_image,而不是直接把 标准正态张量送入模型。输出必须是 512 维有限向量,36 次归一化余弦全部达到 0.995。随后在临时 索引中重建 500 张图库,以同轮生产 OM 比较既有 20 条英文查询的 Recall@1/3/5;临时向量和索引在 报告完成后删除。最后在 Ascend310B4 板端以单线程、20 次预热、100 次计时、3 轮重复测量 P50/P95。
每次候选实验都必须把板卡型号、CANN 版本、ONNX/OM SHA-256、ATC 日志、36 个数值样本、 500 张图库 Recall@1/3/5 和三轮 P50/P95 写入独立报告。只有当前报告同时通过数值、检索和性能门槛, 候选才可以进入注册表;没有报告支撑的数字在教程中一律不预填。Health: Alarm 只作为诊断字段, 不能单独改变准入结论。候选实验的临时向量和索引在报告完成后删除。
⚙️ NPU 运行时与串行资源管理
embedding_backend.py 用一个 ACL 资源管理器拥有 device、context、stream 和 model。ModelManager 按需加载图像/文本 OM;切换模型前释放旧 model,避免多个大模型同时占用内存。获取模型、构造输入、执行和释放由同一把锁保护。
服务的索引任务、ATC 转换和单次 embedding 都是串行的。这样牺牲并发换取可预测的 NPU 内存峰值和板端稳定性。CPU/PyTorch 不作为生产 fallback,因为 fallback 会掩盖 OM 缺失、ACL 初始化失败或模型合同错误;这些错误必须直接返回并写入健康状态。
🌦️ 智能选图与天气方法
候选照片必须可用且未删除。默认总分为:
总分 = 0.60 * Chinese-CLIP 语义相似度
     + 0.25 * 日期、月份、星期和时段匹配
     + 0.15 * 天气与兼容元数据匹配
照片时间优先 EXIF DateTimeOriginal,缺失时使用上传时间。天气默认来自 Open-Meteo;请求失败时保留最后有效状态。历史迁移照片若包含兼容 tags,可参与天气匹配;新上传照片不接受手工标签,缺少该元数据时该项得分为零。最近显示的 12 张照片进入重复抑制窗口,无匹配时回退到最新照片。
天气在后台按 weather.refresh_seconds 更新;next、previous、图库点选和相似图查询复用已有天气状态,不主动访问天气服务。服务器在空闲调度周期中用已准入 Chinese-CLIP 文本编码器查询语义空间,并把 FAISS 排序后的照片 ID 放入易失的内存候选队列;手动 next 消费这份 NPU 语义计划,因此不是按文件名绕过模型。队列因天气、配置、图库变化而失效或耗尽时,下一次操作会在缓存天气下补做一次串行 NPU 排序。这样连续点击不会重复请求天气或反复加载模型,同时每个候选顺序仍由 NPU 语义分数参与决定。触摸屏自动选图默认每 60 秒执行,普通电脑网页每 30 秒轮询显示元数据;网页比较 ETag,未变化时不重新下载 JPEG。电子纸物理刷新使用独立的 30 分钟周期,也可明确设置为 10 分钟,暂停相册会暂停这些自动动作。
手动切图的控制请求和图像显示是两个阶段:前者提交 NPU 预选队列中的照片 ID(冷队列时先完成一次 NPU 文本推理和 FAISS 排序),浏览器随后按实际视口请求一次性 JPEG。高分辨率原图的 EXIF 旋转、缩放和 JPEG 编码通常比温热队列的选择状态更新更耗时;服务器使用 Image.draft 作为当前 JPEG 解码的尺寸提示,但不写入缩略图或其他派生缓存。首页不预加载整个图库,图库面板打开后才创建网格,网格图片使用浏览器懒加载和异步解码,避免原图请求与主屏渲染争用板端资源。
selection_revision 在上传、天气变化、配置变化和轮播时隙到达时递增。每个 profile 的 current photo、pause 状态和 history 写入 SQLite,重启后恢复而不是重新随机选择。
🌐 服务器化设计
统一端口约定
Case7 的 310B 服务统一使用 7860:手机、10 寸触摸屏、ESP32 的 PhotoFrame 图片 URL、 curl 示例和教学部署命令均写作 http://<BOARD_IP>:7860/。这是普通用户进程可直接 监听的非特权端口,避免为了 80 端口修改 Linux 权限、CANN 环境或额外部署代理。
ESP32 与 310B 是两个不同的 HTTP 服务:ESP32 自身的控制页面为 http://<ESP32-IP>/,其默认端口是 80;310B 相册服务器仍为 7860。发布脚本可能短暂使用 一个仅回环可见的 smoke 端口验证候选版本,但该端口不写入设备、不出现在用户操作流程中。
上传任务状态机
手机的 POST /api/photos/upload 只负责接收和保存受管原图,然后返回 job_id。单线程任务依次完成解码、元数据写入、三模型 embedding 和 FAISS 更新;手机轮询 /api/jobs/{job_id} 获取 queued、running、completed 或 failed。
配置与显示状态
GET/PATCH /api/config 使用 revision 乐观锁和原子 JSON 写入。手机可以修改时区、轮播、天气坐标、重复抑制、JPEG 参数、E6 参数和文件名水印开关,但不能执行 shell、修改任意系统路径或改变 CANN 环境。显示控制 API 持久化 select、next、previous、pause 和 resume。
ESP32 与 PhotoPainter
设备先发送显示能力,服务器返回 device ID、轮询周期和 manifest。后续以 ETag 条件请求 manifest/content;JPEG profile 按设备尺寸、方向和字节上限按需编码,E6 profile 输出固定 800x480、六色、192000-byte 帧。PhotoPainter profile 返回 bounded JPEG,由上游固件继续完成六色校准、抖动和电子纸刷新。
Case7 固定记录两种 7.3 英寸设备 profile:Waveshare ESP32-S3-PhotoPainter 官方产品页 / Wiki 为 E6 六色(黑、白、绿、蓝、红、黄)800x480;Wiki Mode 1 接受 800x480 或 480x800 图像,因此内容可标记为 landscape 或 portrait;其上游板级 profile 固定 hardware_rotation_deg=180。 Seeed Studio reTerminal E1002 官方 Wiki 为 ACeP / Spectra 6 全彩 800x480,Case7 将它固定为 landscape,板级补偿为 0。方向字段只允许 landscape、portrait,不提供用户可调的 360°、90°/270°或安装角度;服务器 JPEG rotation 保持 0,配对和 URL Rotation 同步时才把 profile 补偿写入固件的 display_rotation_deg。E1002 的 portrait 请求必须拒绝。Seeed 的资料只确认面板规格,横屏限制是本项目的设备策略;厂商资料不替代固件识别和真实面板刷新证据。
PhotoPainter 竖屏倒置的排查
display_orientation 表示逻辑内容方向,display_rotation_deg 表示板级物理坐标补偿。官方 v2.18.0 的 Waveshare 板级头文件将补偿定义为 180 度;若服务器把该字段错误地写成 0,竖屏画面会整体 上下倒置。Case7 不在 JPEG 上再次旋转,而是在注册和 X-Config-Payload 中发送固定补偿,并以 X-Album-Hardware-Rotation 回显。读取设备 /api/config 时应看到 Waveshare 的 portrait/180 或 landscape/180 组合;E1002 则为 landscape/0。这不是 NPU、EXIF 或图片内容错误,不能通过 增加 90/270 度用户选项解决。
新设备在管理 API 和低层握手 API 中都必须显式携带这两个 profile_id 之一,JPEG 能力固定为 ["jpeg"];服务不会因为 800x480、设备名称或 IP 地址相同而猜测型号。缺少 profile 的记录会被标记为待确认,仍可在管理页查看,但不能取图或推进轮播,直到操作者按实物型号完成确认。
当前 LAN 部署的设备注册和取图都是 URL-only:不生成、不显示、也不要求设备令牌。服务设置私有、重新验证缓存语义和 Vary,不把真实文件路径暴露给设备。禁用设备返回 404;访问边界依赖可信局域网和服务器端设备启停状态,而不是旧固件令牌。
从串口启动日志取得 PhotoPainter 的 IPv4 地址
设备网页地址由路由器 DHCP 分配,不能从设备名称、MAC 或旧的租约记录推断。实际操作时只连接当前 PhotoPainter,打开串口监视器并按一次 BOOT 唤醒,再按复位键观察完整启动过程:
$idfPython = 'C:\Espressif\tools\python\v6.0.2\venv\Scripts\python.exe'
& $idfPython -m serial.tools.miniterm COM17 115200
日志中出现 No WiFi credentials found - Starting AP mode 表示设备还在临时配网 AP;连接形如 PhotoFrame - XXXXX 的 2.4 GHz AP 后配置家庭网络。配网成功必须同时看到 sta ip: ...、 HTTP server started 和 Web interface available at: http://...。保存完整串口日志,地址以本次 启动打印的 IPv4 为准:
profile: waveshare_photopainter_73
serial: <SERIAL_PORT>
firmware: <FIRMWARE_VERSION>
sta ip: <ESP32_IP>
web: http://<ESP32_IP>/
在同一局域网电脑上用这个 IPv4 地址验证,而不是登录 photoframe.local:
$photoIp = '<ESP32_IP>'
curl.exe --noproxy "*" "http://$photoIp/api/system-info"
curl.exe --noproxy "*" -I "http://$photoIp/"
photoframe.local 只是可选 mDNS 别名,Windows、VPN 或路由器不支持解析时仍属正常;它不是账号、 密码或必须的登录入口。310B 相册服务器地址使用 <BOARD_IP>:7860;旧租约记录不能代替当前串口日志中的 地址。每次重启、换路由器或重新配网后都要重新读取 sta ip。 完整的端口枚举、日志保存、DHCP 变化和故障排查步骤见仓库中的 ESP32 电子相册设备管理。
ESP32 深度休眠后的唤醒与 310B 发现
两类终端的“联网”“可发现”和“已配对”是三个独立状态。Waveshare PhotoPainter 从深度休眠唤醒使用 BOOT,Seeed reTerminal E1002 使用顶部绿色 Wake/Refresh;醒来后先等待 Wi-Fi、HTTP 和 mDNS 服务恢复,再在 310B 上调用 GET /api/admin/devices/discover。该接口只查询 _esp32-pframe._tcp、读取每个候选的 /api/system-info,并保留字面 IPv4、硬件 ID、板型和固件版本供操作者选择。它不扫描网段, 也不能唤醒设备。深度休眠时 Wi-Fi、mDNS 和 HTTP 均关闭,310B 不存在可发送的网络唤醒包。
Case7 对这两类 ESP32 终端固定采用深度休眠:注册、策略更新和设备成功拉图时都写入 deep_sleep_enabled=true,前端不提供关闭或“调试常亮”选项。这样可以保持电池续航和实体 唤醒键的语义一致;重新刷写固件后重新注册会再次修复该配置。设备必须先由实体按键或固件 定时器唤醒,310B 才能发现并服务下一次 URL Rotation 请求。
发现为空时,可以在 310B 操作页面的 设置 → ESP32 唤醒与发现 中输入该地址并点击 读取并验证 IP;它调用只读 POST /api/admin/devices/probe。也可以从串口 sta ip: 或路由器 DHCP 租约取得当前 IPv4,直接读取 http://<ESP32-IP>/api/system-info; 只有 project_name=esp32-photoframe、device_id 和正确 profile 均核对后,才提交 POST /api/admin/devices/register。注册返回 202/awaiting_pull 只代表控制面配置完成;设备随后主动请求 http://<BOARD_IP>:7860/api/devices/<device_id>/photoframe,才算观察到真实拉图。 两台设备可能都显示 photoframe.local,因此不能按主机名或列表第一项自动配对。原厂 SenseCraft/Xiaozhi 固件若没有上述 API 或 mDNS 服务,必须先完成固件适配,不能仅凭外壳和 二维码判定兼容。可执行的逐步命令、故障表和证据模板见 ESP32 电子相册设备管理。
E1002 的 MicroSD 兼容性由设备固件和硬件说明决定,不是 Case7 网络传输的前提。服务器不把 SD 卡作为照片缓存;存储卡异常与深度休眠策略是两个独立条件。
横竖屏图像方向
照片显示先执行 EXIF Orientation 校正,再应用设备 profile 的 orientation(landscape 或 portrait)。默认 orientation_mode=auto 保持照片本身的横竖构图,只将其按 cover 或 fit 放进目标画布;这是人像 照片的安全默认值。需要让最终编码帧严格匹配显示器横竖方向时,可启用 orientation_mode=match_display,服务会按 profile 选择 landscape 或 portrait 目标;E1002 的 portrait 请求直接拒绝,不通过隐式交换宽高放行。
设备可用 X-Display-Width 和 X-Display-Height 在其已登记 profile 允许范围内协商当前能力: 只有 PhotoPainter 可以使用 480x800 竖屏,E1002 的这类请求会拒绝;不可沿用旧的方向标签。JPEG 响应中的 X-Album-Orientation 是实际像素方向, X-Album-Target-Orientation 是目标显示方向,因此 auto 模式下两者可以不同。尺寸、方向模式和安装 profile 的固定硬件补偿也会进入 JPEG variant/ETag,但不旋转 JPEG 像素:Waveshare PhotoPainter 为 hardware_rotation_deg=180,E1002 为 0,并分别写入固件的 display_rotation_deg。触摸屏 display.* 与 E6 epaper.* 的方向设置相互独立;E6 仍是固定 800x480、192000-byte 线协议,天气刷新或触摸屏方向变化不会让同一 E6 图帧失效并触发额外刷新。
🎨 触摸屏交互设计
触摸屏首页把照片作为第一视觉层,天气卡片和状态信息使用高对比度实体背景。五个首页动作收拢为一个紧凑工具栏;文件名作为同一工具栏内的非交互文本,设置页有“显示文件名水印”开关。8 秒无操作时工具栏和文件名一起淡出,触摸照片唤醒。
底部导航打开图库、智能搜索、上传、设备和设置五个全屏面板。按钮最小高度为 56px,图片网格固定宽高比;1920x1080、1280x800、1024x600 和 400x900 视口均禁止页面横向滚动。
如果开发板同时连接两个 HDMI 输出,X11 会把它们合成一个更宽的虚拟桌面;触摸设备若仍映射到整个桌面,会表现为照片页面没有偏移但点击位置向一侧偏离。Case7 的 kiosk 启动脚本在打开浏览器前将 QDtech MPI1001 映射到主输出 HDMI-1,并在重启或热插拔后重新执行。该输入映射属于显示会话配置,与网页 CSS、照片 EXIF 方向和 NPU 推理无关。
设备面板内部再按任务拆成四个互斥视图,而不是把本机屏幕、远端终端和配对表单连续堆叠在同一长页面:
- 总览显示登记记录、型号确认、最近拉图和启用数量,并提供进入其他视图的快捷入口;
- 本机触摸屏只管理开发板 HDMI 显示设备的轮播、方向和文件名水印;
- 已注册设备按 Waveshare PhotoPainter、Seeed reTerminal E1002 和待确认型号分组,集中处理远端设备状态、策略、推进、启停和删除;
- 发现与配对只负责唤醒后的局域网发现、IP 验证和身份登记。
标签使用 tablist/tabpanel 语义,同一时间仅激活一个视图;窄屏时标签排成两列,设备数量变化只更新标签副标题,不改变操作位置。这种分区使本机触摸屏成为可单独设置的设备,也避免把“发现候选设备”和“已经注册的设备”混为一谈。
🖨️ E6 图像处理方法
epaper_display.py 在 CPU 上执行:
- 读取 EXIF 方向并旋转;
- 将图像居中裁剪到 800x480;
- 量化到 E6 六色调色板;
- 使用官方稀疏颜色编号:黑 0、白 1、黄 2、红 3、保留黑 4、蓝 5、绿 6;
- 两个像素按高半字节优先打包,输出
800*480/2 = 192000bytes; - dry-run 验证初始化、刷新、BUSY 和休眠命令序列。
真实硬件模式必须显式提供 SPI 设备、gpiochip 和 DC/RST/BUSY line offset。当前驱动板型号和接线尚未确认,PNG/帧 dry-run 只能证明协议编码,不能宣称微雪实屏刷新通过。PhotoPainter 六色路径同样不能由 E6 六色帧结果替代。
🗂️ 工程代码导读
| 模块 | 职责 |
|---|---|
app.py | FastAPI 入口、上传、搜索、配置、显示和设备 API |
server_config.py | 配置默认值、类型校验、revision 和原子写入 |
model_registry.py | 候选清单、生产注册表、文件 hash 和准入状态 |
embedding_backend.py | ACL 资源、固定输入输出合同、tokenizer 和模型切换锁 |
photo_index.py | SQLite 元数据、旧索引迁移、逐模型 FAISS 和增量更新 |
smart_selector.py | 日期、天气、兼容元数据、语义排序、时隙和显示历史 |
display_policy.py | PhotoPainter 策略、cron、渲染、ETag 组成和 JPEG 限制 |
epaper_display.py | E6 旋转、裁剪、量化、打包和 periphery 协议 |
web/ | 原生静态触摸屏/手机 UI,不需要额外前端构建运行时 |
scripts/ | 模型、COCO-CN、部署、服务、kiosk 和性能脚本 |
🧪 测试、性能与验收方法
测试把不同证据分开:
- 单元测试覆盖模型合同、ACL 模拟、索引隔离、上传安全、配置 revision、显示历史、设备握手/ETag 和 E6 帧;
- 模型准入覆盖 ONNX 合同、ATC 日志、OM hash、ACL 数值和有限值;
- COCO-CN 检索覆盖 20 条中文和 20 条英文查询,Recall@3 门槛均为 80%;
- 性能使用单线程、20 次预热、100 次计时、3 轮重复,报告图像/文本编码、FAISS 和 API P50/P95;
- UI 验收覆盖 1920x1080、1280x800、1024x600 和 400x900,无横向滚动、控件重叠或文字溢出;
- E6 dry-run 覆盖 EXIF、裁剪、六色、颜色编号、192000 bytes、BUSY 超时和无 GPIO 拒绝。
当前教程只定义验收协议,不预填具体 Recall、P50/P95、photo ID 或 hash。执行时把实际 JSON 报告路径、板卡/运行时版本、输入数量和结果写入 samples/case7/reports/,并在工程验证文档中 注明证据类型。模型准入、接口健康、触摸屏、设备 URL 拉图和 E6 dry-run 必须分别报告;其中 API 成功或 ACL 数值通过不能替代真实电子纸刷新结论。
⚠️ 限制、许可证与后续工作
- MobileCLIP 使用 Apple Machine Learning Research Model License,按清单中的非商业研究/教育边界使用;Chinese-CLIP 代码和权重许可应以固定上游仓库为准;ResNet50 使用 torchvision/ImageNet 研究教育资产。
- COCO-CN 是唯一公开测试集;图像来源于 COCO-CN/MS-COCO,使用时必须保留 manifest 的来源和许可证字段。
- Open-Meteo 是默认天气服务,网络失败时只能使用最后有效状态。
- PhotoPainter 使用上游
v2.18.0固件;Case7 不维护自定义 ESP32 固件分支。 - 服务无管理员登录,只适合可信局域网,禁止公网暴露。
- 微雪 E6 驱动板型号和 GPIO/SPI 接线尚未确认,真实实屏刷新是独立后续验收。
- 通用 ESP-IDF 客户端需要具体 ESP32 变体、显示控制器、总线、GPIO、电源、Flash/PSRAM 和 IDF 版本后才能安全实现;当前先使用 HTTP 协议和上游 PhotoFrame。
📚 参考资料
- Apple MobileCLIP
- OFA-Sys Chinese-CLIP
- COCO-CN 论文
- Waveshare E6 Python 驱动
- Ascend samples
- ESP32 PhotoFrame
- Andy:基于 CLIP 模型特征搭建简易的个人图像搜索引擎
- atarss/clip-image-search
[^1]: Apple. ml-mobileclip. https://github.com/apple/ml-mobileclip [^2]: OFA-Sys. Chinese-CLIP. https://github.com/OFA-Sys/Chinese-CLIP [^3]: Yuan, Y. et al. Building a Large Scale Multimedia Dataset with Chinese Captions. https://arxiv.org/abs/1805.08661 [^4]: Waveshare Team. e-Paper. https://github.com/waveshareteam/e-Paper [^5]: Ascend. samples. https://github.com/Ascend/samples [^6]: aitjcize. esp32-photoframe. https://github.com/aitjcize/esp32-photoframe [^7]: Andy. 基于 CLIP 模型特征搭建简易的个人图像搜索引擎. https://andy9999678.me/blog/archives/239 [^8]: atarss. clip-image-search. https://github.com/atarss/clip-image-search